KUKA, 디버링 로봇자동화 실현
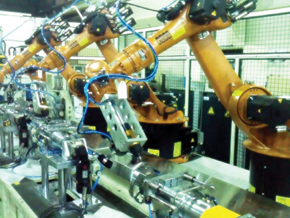 |
쿠카 로보틱스 코리아는 KUKA 로봇에 한국지사가 자체 개발한 캐드롭 프로그램을 접목하여 디버링 로봇 자동화를 실현하였다고 밝혔다. 자동차 부품 제조라인의 디버링 수작업에 로봇을 투입하여 품질향상은 물론 상당한 비용 절감 과 공간 활용성도 높이고 있다.
디버링(Deburring) 작업은 주물품이나 기계가공품의 가공 후 모서리에 튀어 나오는 가공자국, 버(Burr)를 제거하는 작업으로 소음, 진동, 분진 등을 유발한다. 이에 대규모 공간을 요하는 수십 억대의 가공기를 사용할 수 없는 중소기업의 경우에는 사람이 손수작업을 하여 산업재해의 발생률이 높은 것이 현실이다.
디버링 공정에 이전부터 로봇을 적용하지 못하였던 가장 큰 이유는 가공품의 재질에 따라 작업 공정과 공구가 다르며 아주 복잡하다는 것이다. 이에 KUKA 로보틱스 코리아는 이 까다로운 디버링 작업의 최적화된 로봇 시스템 구현을 위해 몇 해 전부터 최적의 소프트웨어 개발에 매진하여 캐드롭 프로그램을 탄생시켰다.
이 캐드롭 프로그램은 어떤 형상에도 모든 제품을 하나의 시스템으로 디버링 작업을 할 수 있는 탁월한 유연성을 로봇에 적용시킬 수 있다. 다시 말해, 종래엔 수작업으로 로봇 프로그램을 조작해야 했으나, 캐드파일을 이용하여 대부분의 동작을 먼저 프로그래밍한 후 로봇에 인식시킴으로 로봇 수동조작과 비교하여 굉장히 짧은 시간으로 간편하게 작업이 가능하여 일반 가공기와 비교할 수 없는 신속성과 탁월한 품질을 보장한다. 뿐만 아니라 대규모의 공간과 수십 억대를 호가하는 가공기를 완벽히 대체 할 수 있어 업계로부터 큰 주목을 받고 있다.