도시바 기계, Solution Fair 2016 주최
도시바 기계가 1년에 한 번 주최하는 자체 전시회
나노 가공기
5월 19일부터 21일까지 3일간 도시바 기계 누마즈 공장과 고덴버 공장에서 열린 도시바 기계 주최 전시회에서 관람객의 이목을 끌어 당긴 것은 나노 가공기였다. 이 제품은 코어 타입 리니어 모터를 통해 모터 추력을 증가시키고 발열량을 최소화시켜 가공력을 증가시키는 동시에 가공 시간을 대폭 단축시킬 수 있다는 특징을 가지고 있다.
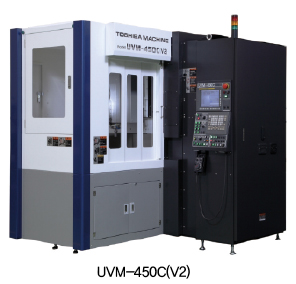 |
도시바 기계는 작년부터 본격적으로 코어 타입 리니어 모터를 활용함으로써 다른 경쟁사와 뚜렷한 차별화를 구현하고 있는데, 이러한 특징은 리니어 모터의 기술과 기구의 정밀도 유지 및 모터의 코깅 감소에 큰 도움을 줄 수 있다. 나노 가공기의 주요 가공품은 광학계 제품군의 금형 제작에 주로 사용되고 있는데 LED와 관련해 금형을 가공하는 데에 사용되거나 전사용 금형 제작에 사용되고 있다. 최근 들어서는 자동차 헤드라이트나 테일 램프류 등의 제품 금형 역시 나노 가공기로 가공하며, LED의 빛 확산 또는 반사판과 금형, 렌즈 금형 등도 나노 가공기를 통해 가공하고 있는 추세이다.
IoT와 AR
이번 전시회에서 도시바 기계는 모든 제품에 IoT기술을 적용한 모습을 보여주었다. 전시회에서는 화면을 통해 기계 동작 상태와 데이터에 대한 모니터링을 함께 하는 모습이 보였는데, 이는 IoT 기반 기술인 데이터 수집과 데이터 해석 및 활용을 적용한 것이다. 한편, 도시바는 AR기술을 접목시켜 지금까지 전문가의 영역으로 여겨져 왔던 원격지 보수와 수리를 초보자들이 가상 현실을 통해 동영상을 보면서 수행할 수 있게끔 했다.
로봇
도시바 기계의 로봇 제품군은 스카라 로봇(THL, TH Series), 수직 다관절 로봇(TV, TVL Series), 직교 로봇 BA3 Series, 직교 로봇 제어기인 CA24 Series로 이뤄져 있다. 이번 전시회에서 도시바 기계가 로봇을 통해 선보인 애플리케이션 사례는 아래와 같다.
나사 조립
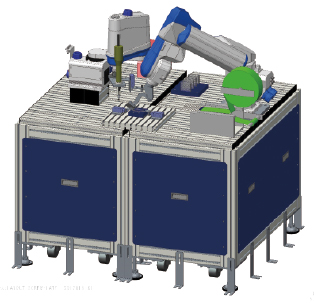 |
나사 조립의 경우 자동차 관련 부품 조립에 사용되는 것이 일반적이지만 최근 들어 PCB 조립, 핸드폰 조립 등과 같은 전자 제품 관련 조립 공정에서 수요가 증가하고 있다. 도시바 로봇 제품이 가지고 있는 나사 조립 관련 기능은 자동차 부품과 전자 부품 조립에서의 나사 조립을 쉽게 할 수 있다. 작은 나사의 경우 대략 M0.8정도까지 조립이 가능하다.
라벨 부착
전시회에서 선보인 로봇을 통한 라벨 부착에서는 수직 다관절 로봇이 라벨 공급기로부터 6축 다관절 핸드를 활용해 라벨을 집어 원하는 위치에 붙이는 공정을 시현했다. 라벨을 부착하는 기구부를 도시바가 직접 설계해 특허를 가지고 있으며, 라벨 부착 시 라벨의 아래 부분에 공기가 들어가 부착력에 문제가 생기는 경우가 발생할 수 있기 때문에 도시바는 이러한 현상을 사전에 예방할 수 있는 구조를 적용했다.
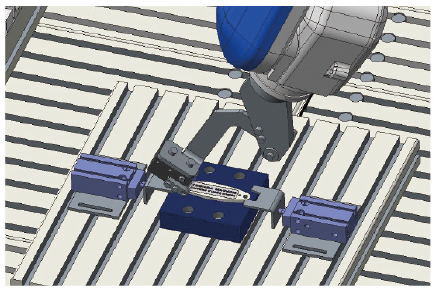 |
한편, 라벨의 위치를 좀 더 정확하게 읽기 위해서는 비전 인터페이스를 구현하는 것이 중요한데 이는 보통 라벨 공급기가 진행 방향으로 센서를 설치하고 감지하므로 옆으로 발생할 수 있는 오차량을 감지할 수 없다. 이를 극복하기 위해서는 비전을 통해 X, Y각도를 읽을 수 있도록 해 좀 더 정확한 시스템을 구현하는 것이 필요하다.
6축 다관절 3D 비전
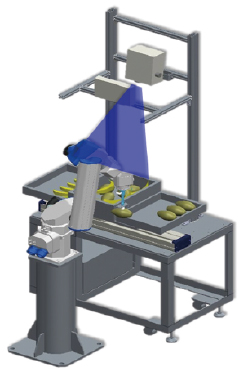
3D 비전 시스템은 도시바 기계가 스스로 개발해 로봇과 함께 제공하고 있는 솔루션으로 이번 전시회에서 선보인 것은 흰색 버섯과 고추를 구별해 정렬하는 것이었다. 도시바 기계의 3D 비전 시스템은 3D 데이터 입력 없이도 스스로 영상을 통해 제품을 인식하고 제품 박스와의 충돌을 사전에 막을 수 있는 박스 인식 기술을 갖추고 있다. 공업용 제품 또는 자동차 부품 등의 경우 고형체이므로 3D 데이터를 입력함으로써 비교·판단을 해 제품을 구별하는 솔루션을 제공할 수 있지만, 농산물의 경우는 그러한 여건이 되지 않으므로 표준 데이터를 만들어 제품이 인식할 수 있게끔 하는 작업과 기술이 필수적이다. 도시바 기계가 이러한 기술을 3D 비전 시스템을 통해 이번 전시회에서 선보인 것이다.
 |
병 자동 병렬 시스템
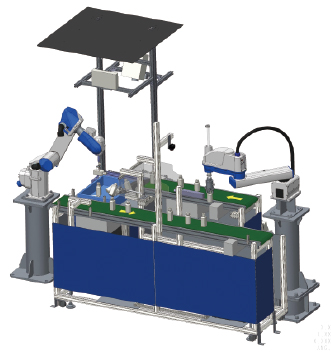 |
이 시스템의 경우 3D 비전과 6축 로봇, 스카라 로봇의 조합으로 구성된 시스템으로 병의 공급부에 사각형 병과 원형 병을 공급하면 3D 비전에서 형태를 인식해 6축 다관절 로봇이 병을 잡아 1번 컨베이어 위에 놓고, 컨베이어 동기 기능을 사용하고 있는 스카라 로봇이 제품을 잡아 잉크젯 프린팅을 하는 방식을 갖추고 있다.
자료제공 | 엑트엔지니어링(www.acteng.co.kr)