B&R, 고정밀도 모션 제어 구현
B&R은 시장의 충족시키기 어려운 생산성에 대한 요구에 발맞춰 나가기 위해 높은 진동을 극복하고 외란을 보상할 수 있는 일련의 고급 제어 기능을 개발해왔다.
B&R 고정밀도 모션 제어의 특성
능동형 외란 제거
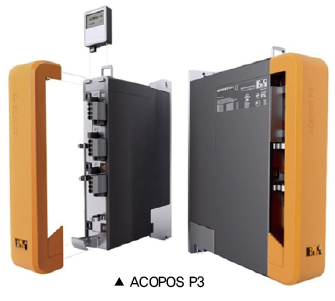
B&R의 서보 드라이브는 외란 발생원을 완화시키기 위해 새로운 고정밀도 모션 제어를 제공하는데, 이에 대해 B&R의 Grunbacher 박사는 이러한 솔루션에 가상 센싱, 모델 기반 제어 및 예측 외란 제거와 같은 세 가지 핵심 기술이 포함되어 있다고 말했다. 이러한 기능들은 각각 상호 독립적으로 구현되고 설정될 수 있는데, B&R의 서보 드라이브인 ACOPOS P3은 이러한 고정밀도 모션 제어에 적합하다. 그 이유는 ACOPOS P3의 빠른 50㎲ 샘플링 시간이 고급 제어 기능의 효과적 실행을 돕기 때문이다.
 |
한편, B&R의 모든 ACOPOS P3 및 ACOPOSmulti 서보 드라이브는 반복적 제어 기능을 제공하는데, 이는 정기적 혹은 고정 위치 외란을 제거하기 위한 적응형 예측 제어 방식이다.
 |
드라이브는 외란을 측정하고 분석한 후 보상을 위한 모터 토크를 조정하고, 이러한 보상은 자동적으로 이뤄져, 지루한 파라미터 튜닝이나 수학적 모형 없이 지연 오류를 최소화할 수 있다.
고도로 동적인 드라이브 제어
탄성 시스템에 대해 고도로 동적인 제어 솔루션은 모델 기반의 피드포워드와 피드백 요소들로 구성되는데, 이러한 요소들은 적용 영역에 따라서 개별적 혹은 조합된 채로 활용 가능하며 모델 기반의 제어 루프의 경우 표준적인 캐스케이드 제어 구조에 통합된다. 한편, 모델 기반 피드백 컨트롤러에는 가상 센서와 상태 컨트롤러가 포함되는데, 상태 컨트롤러는 모터 위치, 모터 속도, 부하 위치 및 부하 속도로 구성되는 전체 시스템의 상태를 설명할 수 있는데다가 비틀림 진동을 검출하고 이를 능동적으로 억제하는 기능을 도울 수 있다. 이러한 상태 컨트롤러의 역할은 탄성 시스템의 진동 경향 대폭 감소를 이끌어낼 수 있는데, 이에 대해 Grunbacher 박사는 위와 같은 기능으로 인해 외관 토크의 부정적 영향이 최소화된다고 했다.
진동 방지
진동은 실린더 표면상의 외란뿐만 아니라 위치 설정 값에 대한 빠른 변동에 의해서도 발생 가능한데, 이 문제를 개선시킬 수 있는 좋은 방법에는 모델 예측 제어가 있다. 그리고 「수학적 모델을 기반으로 목표 위치가 오버슈팅 없이 설정 값을 따르도록 모터 토크가 작동한다. 이러한 동적 성능을 기반으로 해 바람직한 동작이 이뤄질 수 있는데, B&R의 ACOPOS P3 및 ACOPOSmulti 서보 드라이브에서 이용 가능한 고정밀도 모션 제어 기능의 넓은 범위는 성능 극대화를 위한 모든 툴을 탄성 기계적 시스템에 대해서도 제공할 수 있다.
자료제공 | B&R(www.br-automation.com/kr)