유니버설 로봇, ‘테크니컬 워크숍’ 개최
리스크를 평가하고 예측·조정하는 유니버설 로봇의 안전 시스템
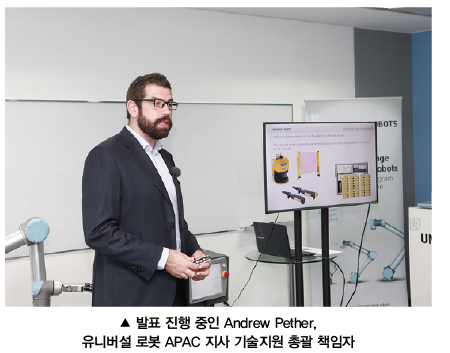
테크니컬 워크숍에서 발표를 맡은 APAC 지사 기술지원 총괄 책임자 Andrew Pether는 작업장에서 함께 일하는 로봇과 사람의 안전을 보장하는 데에 있어 자사가 중요하게 생각하는 ‘리스크 평가, 유니버설 로봇 안전 시스템의 구성, 안전장치 추가 설치 방법’ 등에 대해 설명했다.
 |
리스크 평가는 ISO 공식 문서와 3자 회사의 지침 참고를 통해 이뤄지는데, 유니버설 로봇이 참고하는 ISO 공식 문서는 ‘ISO/TS 15066, ISO 10218-2, ISO 12100’이다. Andrew Pether는 이에 대해 언급하면서 “최근 한국 산업안전보건법이 개정되어 한국에서도 산업용 로봇을 설치할 때 국제 안전 표준을 적용할 수 있게 되었고, 이 덕분에 당사가 보유하고 있는 협동 로봇 문서를 활용하는 것이 가능해졌다”고 덧붙였다. 이어서 그는 “유니버설 로봇은 ISO 공식 문서 외에도 ‘필츠’ 등과 같이 안전 시스템을 제공하는 3자 회사의 안전 지침을 활용해 안전을 확보하고자 노력하고 있다”고 말했다.
리스크 평가를 통해 잠재적 위험을 발견하게 되면, 유니버설 로봇의 안전 시스템에 접속해 이를 조정해야 하는데, 이 때 두 가지 요소가 매우 중요하다. 이 두 가지 부분은 ‘최고 속력, 충돌력 설정’으로 여기서 충돌력이란 사람과 로봇이 충돌 시 로봇이 설정값 이상으로 사람에게 충격을 가하지 못하도록 설정된 힘을 의미한다. 위와 같은 요소 설정 외에도 유니버설 로봇의 안전 시스템은 업무 공간 경계를 설정해 사람과 로봇이 합동 작업을 하는 곳에 있는 로봇의 움직임을 제한할 수 있다. 또한 예상치 못한 위험에 대한 대비가 가능한 추가 안전 장비가 필요할 경우, 작업자 등이 유니버설 로봇 안전 시스템의 컨트롤러에 있는 I/O 인터페이스를 통해 안전장치와의 연결을 쉽게 수행할 수 있으며, 더 나아가서는 상황과 애플리케이션에 따른 설정도 가능하다.
Universal Robots+에 대한 소개
이번 워크숍에서는 지난 6월 개최된 ‘뮌헨 Automatica 2016 전시회’에서 유니버설 로봇이 공개한 신제품인 Universal Robots+에 대한 제품 소개가 이뤄졌다. Andrew Pether는 Universal Robots+에 대해 “Universal Robots+는 유니버설 로봇 암과 관련된 애플리케이션을 개발하고 나타내는 생태계이다. 또한 Universal Robots+는 개발자와 사용자 모두에게 필요하다”라고 설명한 후, “Universal Robots+는 개발자를 위한 무료 프로그램인 +YOU로 구성되어 있으며, 소프트웨어 개발 킷을 통해 유니버설 로봇 소프트웨어에 플러그 인 할 수 있도록 지원하는 프로그램 제작을 돕는다”고 말했다.
계속해서 그는 “개발자가 +YOU를 통해 개발을 완료한 후, 결과물을 유니버설 로봇에 보내면 이를 인증받을 수 있다. 애플리케이션이 인증되고 나면, 디지털 쇼룸에 올라가게 되고, 엔드 유저와 유통사가 이렇게 등록된 애플리케이션을 구매할 수 있다”고 언급했다. 끝으로 Andrew Pether는 Universal Robots+를 만든 이유에 대해 “디지털 쇼룸에 등록된 검증된 솔루션(애플리케이션)이 플랫폼을 통해 사용자의 부가가치 상승에 기여하도록 하기 위해 제품을 개발했다”고 밝혔다.
UR5와 UR3를 통한 기술 시연
워크숍의 막바지에 이르러 Hands-on 세션이 열렸는데, 세션에서는 유니버설 로봇의 대표적인 협동 로봇인 UR5와 UR3의 기술 시연이 이뤄졌다. UR5가 선보인 Pick&Place는 원통의 물체를 집어 바구니에 넣는 동작으로, UR5가 동작을 수행하기 위해서는 먼저 사용자가 UR5가 차례대로 물체를 집어 바구니에 정확하게 집어넣을 수 있도록 프로그래밍을 하는 과정을 거쳐야 하는데, 사용자는 티치 팬던트 뒷면 버튼을 사용해 로봇을 프리 드라이브 모드로 설정하고, 각 위치를 웨이포인트로 저장하기 전에 로봇의 손을 움직여 정확한 위치에 두어야 한다.
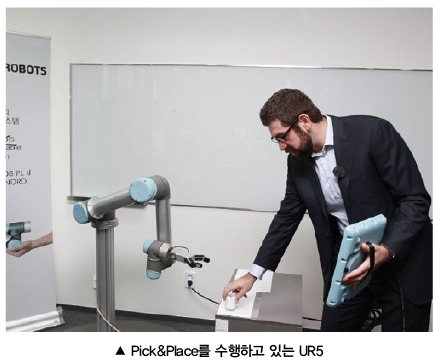 |
이 단계를 마친 후에 원통형 물체를 배치하고 로봇을 작동시키면, 로봇이 그리퍼를 통해 물건을 옮기게 된다. UR3가 시연한 미로 찾기는 프리 드라이브 모드로 설정되어 있는 로봇을 움직여 펜 끝이 미로 주요 지점에 위치하도록 한 후, 이 지점들을 웨이포인트로 저장해 로봇이 각 포인트마다 잠시 멈춰서 점 사이에 직선을 그릴 수 있도록 하는 과정을 거쳐야 실행 가능한 기술이다.
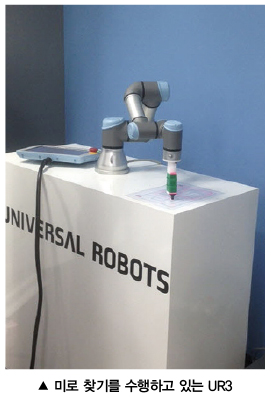 |
발표자인 Andrew Pether가 UR3에 이러한 설정을 적용하자 UR3는 지정된 지점에 직선을 그리면서 미로를 통과하는 모습을 보여주었다.
자료제공 | 유니버설 로봇(www.universal-robots.com/ko)