EtherCAT에 특화된 고성능 모션 컨트롤러의 기능과 사례
EtherCAT의 주요 특성
EtherCAT은 Ethernet을 위한 고성능 산업용 통신 프로토콜로, IEEE 802.3 Ethernet 표준을 확장해 예측 가능한 타이밍과 정밀한 동기화 등으로 데이터를 전송한다. 이 같은 EtherCAT은 기본적으로 4가지의 특성을 가지고 있는데, 이 특성에는 ‘개방성’, ‘고속성’, ‘동기성’, ‘호환성’이 속한다. EtherCAT은 기본적으로 프로토콜을 개방하며, IEEE 802.3에 준거한 표준 Ethernet 프레임만을 사용한다.
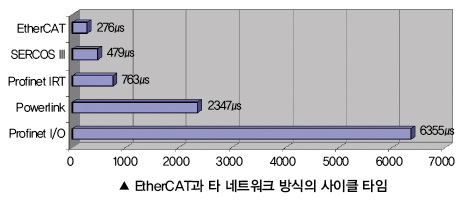
게다가 EtherCAT은 오픈 소스의 각종 마스터 코드를 제공하는데, EtherCAT은 이를 통해 개방성을 구현한다. 또한 EtherCAT은 256점의 디지털 I/O를 11㎲ 내에 읽고 쓰며, 1000점의 I/O를 100노드에서 30㎲ 내에 읽고 쓴다. 이에 더해 EtherCAT은 8byte의 100서보 축을 100㎲ 내에 읽고 쓸 수 있으며, 276㎲의 사이클 타임을 보유하고 있다.
 |
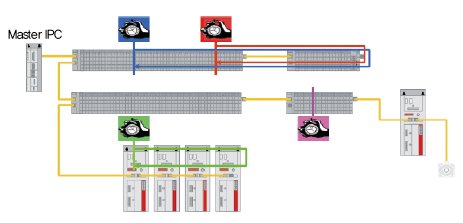 |
한편, EtherCAT의 노드는 클록을 통해 프레임 소요 시간을 수집하고 노드 간의 지연 시간을 계산하는데, 이 때 각 슬레이브에 클록을 전송해 완전 동기 통신을 실현한다. 이는 EtherCAT이 사용자에게 1㎲ 이하의 동기성을 제공하도록 돕는다. 다른 산업용 통신 네트워크들의 경우 모션 제조사 변경 시 회사 간에 존재하는 통신 사양 차이로 인해 신규 소프트웨어가 필요하다. 하지만 EtherCAT은 이미 적용되어 있는 표준 통신 규약을 통해 호환성을 구현하므로 새로운 소프트웨어가 필요없다. 뿐만 아니라 EtherCAT은 이와 같은 호환성을 통해 장비 개발 기간을 단축시키고 신규 개발에 따른 리스크 또한 감소시킨다.
64축 동기 제어가 가능한 모션 컨트롤러 WMX2
소프트모션앤로보틱스의 EtherCAT용 소프트 모션 컨트롤러인 WMX2는 최대 64축을 동기 제어할 수 있는 제품이다.
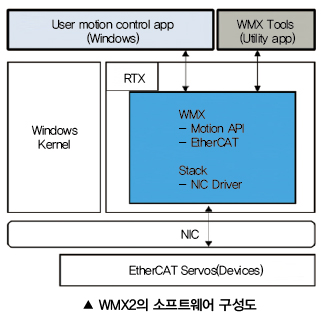 |
WMX2는 소프트모션앤로보틱스의 독자적인 EtherCAT Master인 동시에 모션 컨트롤 API에 실시간 O/S인 RTS를 탑재하고 있는 All-in-one 패키지이기도 한데, 기본적으로 PC용 EtherCAT Master여서 전용 보드가 필요없다. 위에서 언급된 WMX2의 EtherCAT Master는 DC 동기나 HotConnect 등과 같은 EtherCAT 기능을 포함하고 있을 뿐만 아니라 실시간 제어와 높은 친화성을 구현하는데, WMX2는 이를 통해 0.25ms에 이르는 통신 사이클에 대응한다.
또한 WMX2의 모션 API는 기본적인 모션을 넘어 직선, 2차원/3차원 원호 보간과 3차 스플라인 궤적 제어, 모션과 I/O의 트리거 동작, 가가속도 제어까지 수행할 수 있는 고도의 가감속 프로필을 갖추고 있어 정밀한 동작을 프로그래밍할 수 있다. 한편, WMX2는 랜 카드 접속을 통해 최대 21축을 0.25ms 주기로, 64축을 0.5ms 주기로 완전 동기화시킨다. 이외에도 WMX2는 네트워크 진단 기능을 내장하고 있는 조정 애플리케이션을 갖추고 있으며, WMX 1license를 통해 64축까지의 서보 드라이브와 1만 점 이상의 I/O를 제어하고, API 라이브러리를 통해 사용자에게 EtherCAT 장치와 각종 모션 컨트롤 기능 및 I/O 제어 기능을 제공한다.
WMX2의 네트워크 조정 애플리케이션은 EtherCAT 네트워크를 구축하는 솔루션으로, 사용하기 쉬운 GUI 디자인으로 이뤄져 있다.
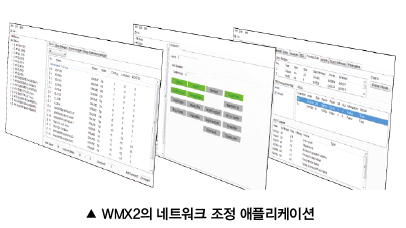 |
네트워크 조정 애플리케이션은 다수의 슬레이브 그룹화에 대응할 뿐만 아니라 일괄적으로 파라미터(매개변수)를 설정한다. 또한 네트워크 조정 애플리케이션은 EtherCAT의 데이터 목록을 확인하거나 각 슬레이브의 오브젝트를 확인하며, 슬레이브 오브젝트 맵핑 정의 파일을 작성할 수 있다. 이뿐만 아니라 네트워크 조정 애플리케이션은 모든 슬레이브의 통신 에러를 체크해 네트워크 오류를 해석한다.
WMX2의 새로운 기능: 로봇 제어
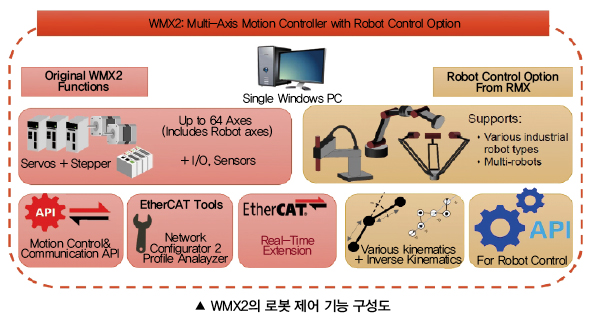
소프트모션앤로보틱스는 WMX2에 모션 제어뿐만 아니라 로봇까지 제어할 수 있는 기능을 적용했다. WMX2의 로봇 제어는 WMX와 산업용 로봇 컨트롤러인 RMX를 결합시킴으로써 가능해졌는데, 1대의 PC에서 범용 모션 제어와 로봇 제어를 하나의 패키지로 구현할 수 있다.
 |
지금까지 설명한 기능 및 특성을 지니고 있는 소프트모션앤로보틱스의 EtherCAT용 모션 컨트롤러 WMX2는 삼성의 반도체 제조 라인과 중국에 있는 애플의 장비 제조업체, 일본 반도체 제조 장비업체 등에서 주로 활용되고 있다.
자료제공 | 소프트모션앤로보틱스(www.soft-motion.com)